Nå i år har vår sønn, Gustav, laget et stort og omfattende analyseprogram for moderne båtelektronikk, Marine Analysis, noe jeg håper på å kunne presentere senere. I starten var tanken å begrense det til et program kun for drivstoffanalyse, siden det var mitt primære behov. Drivstoffmåleren jeg hadde viste helt feil verdier, faktisk viste den opptil 27 liter mer enn det som var på tanken. Og dette på tross av at jeg hadde investert i en radarbasert måler, Gobius C NMEA-2000. Årsaken var langt på vei tankens geometri, fant vi etter hvert ut. Bare å kalibrere for dette, for at baugen reiser seg og går ned og for sideveis bevegelser, var et lite prosjekt i seg selv.
Men etter hvert ble prosjektet betydelig større, og omfatter det meste man kan tenke seg når man ferdes på sjøen, slik som vær og vind, påvirkning fra tidevann, havstrømmer, økonomi og mye mer. Hans mål var at programmet etter hvert skal bli selvlærende, hvor også AI i en viss grad skal involveres, etter hvert som vi har samlet tilstrekkelig med loggdata. Siden jeg ikke kunne noe programmering eller har jobbet med slikt avansert, valgte jeg å lage mitt eget lille men selvstendige prosjekt parallelt, som har fått navnet MarinAnalyse.
For best å illustrere hva mitt mer praktisk orienterte prosjekt går ut på, velger jeg å vise det ved hjelp av prinsippskissen nedenfor:
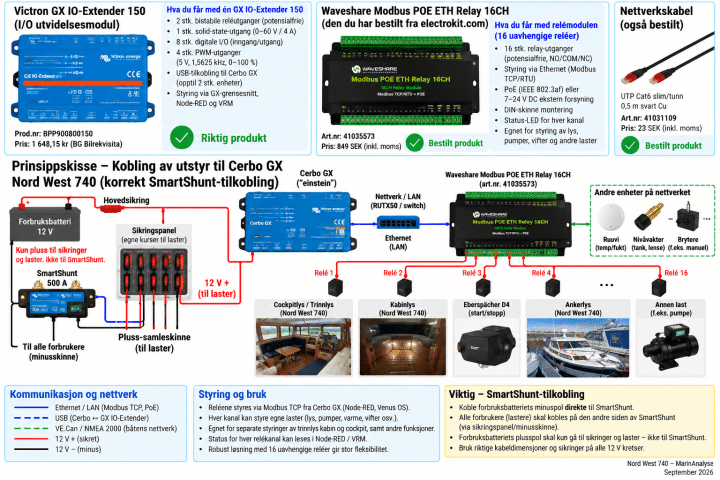
Ved å dobbeltklikke på bildet, kan du se det i full størrelse.
Denne sommeren brukte jeg en god del tid på lære meg alt det jeg ikke kunne. Til sist lyktes jeg faktisk med å lage mange ulike instrumentpanel til båten som faktisk fungerer i praksis. Ikke bare i prøvestasjonen, men også i båten og på båtturer. Siden jeg i sommer fikk betennelse både i venstre aksel og i venstre albue, kunne jeg ikke utføre tyngre praktiske prosjekter som jeg nesten hver sommer i 40 år har hatt. Så for å få tiden til å gå og for å lære noe nytt som jeg garantert kommer til å få nytte og glede av, planla jeg videreutvikling av mitt lille båtprosjekt, MarinAnalyse. Jeg kjøpte inn en del komponenter slik som Victron Cerbo GX og SnmartShunt 500, monterte prøve-/testbenk i uthuset, lærte meg litt innføring i programmering med Victrons Node-RED og Skip visningspanel, og fikk testet det ut i praksis. Dette koplet jeg sammen via LAN med ruteren RUTX5, og kommuniserte også med Teltonika RMS. Dermed kan seg slå på lys, etter hvert starte og stoppe prosesser i båten slik som ladning av batteriene, starte og stoppe dieselvarmeren og mye mer. Faktisk dro det ene det andre med seg, og prosjektet ble mye mer omfattende og betydelig mer komplisert enn det jeg først hadde tenkt meg. Men slik jeg nå vurderer det, kommer prosjektet til å lykkes innen en måned, håper jeg på. Faktisk er det helt realistisk.
For å kunne vise fart, dybde, drivstoff-forbruk og andre tilsvarende parametere, måtte jeg som ovenfor nevnt kjøpe en Victron Carbo GX og en kabel som kople den til båtens NMEA-2000 nett.
Det meste av dette koplet jeg opp i uthuset vårt i Finland nå i sommer. Videre måtte jeg anskaffe en Vicron Smart Shunt 500 som jeg koplet til et gammelt 12 V batteri jeg hadde liggende, samt til sitte-gressklipperen. Dermed fikk jeg full oversikt over strøm, spenning, ladning, forbruk, temperatur, luftfuktighet og atmosfæretrykk. Så monterte jeg et utelys til prøvebenken, et rødt varsellys, pluss to Ruuvi Tag Pro som fungerer med Bluetooth og som måler temperatur, fuktighet og atmosfæretrykk.
Instrumentpanel for Nord West 740 og MarinAnalyse
Ut fra dette begynte jeg å lage instrumentpanelet med utgangspunkt i prøvebanken – det samme skal jeg faktisk bruke i båten fra nå i høst – parallelt med Gustavs mer avanserte program. Det var utrolig mye jeg måtte lære meg som jeg absolutt ikke kunne. Men med god hjelp fra ChatGPT lyktes jeg til sist, faktisk mad veldig godt resultat. Egentlig prøvde og feilet vi begge to en hel del, og lærte etter hvert mye av hele dette rimelig krevende prosjektet, i alle fall jeg som ikke kunne dataprogrammering. Vi brukte Victrons Node RED og Signal K. Instrumentpanelet laget vi under Skip Paneler, og den endelige versjonen ser slik ut:
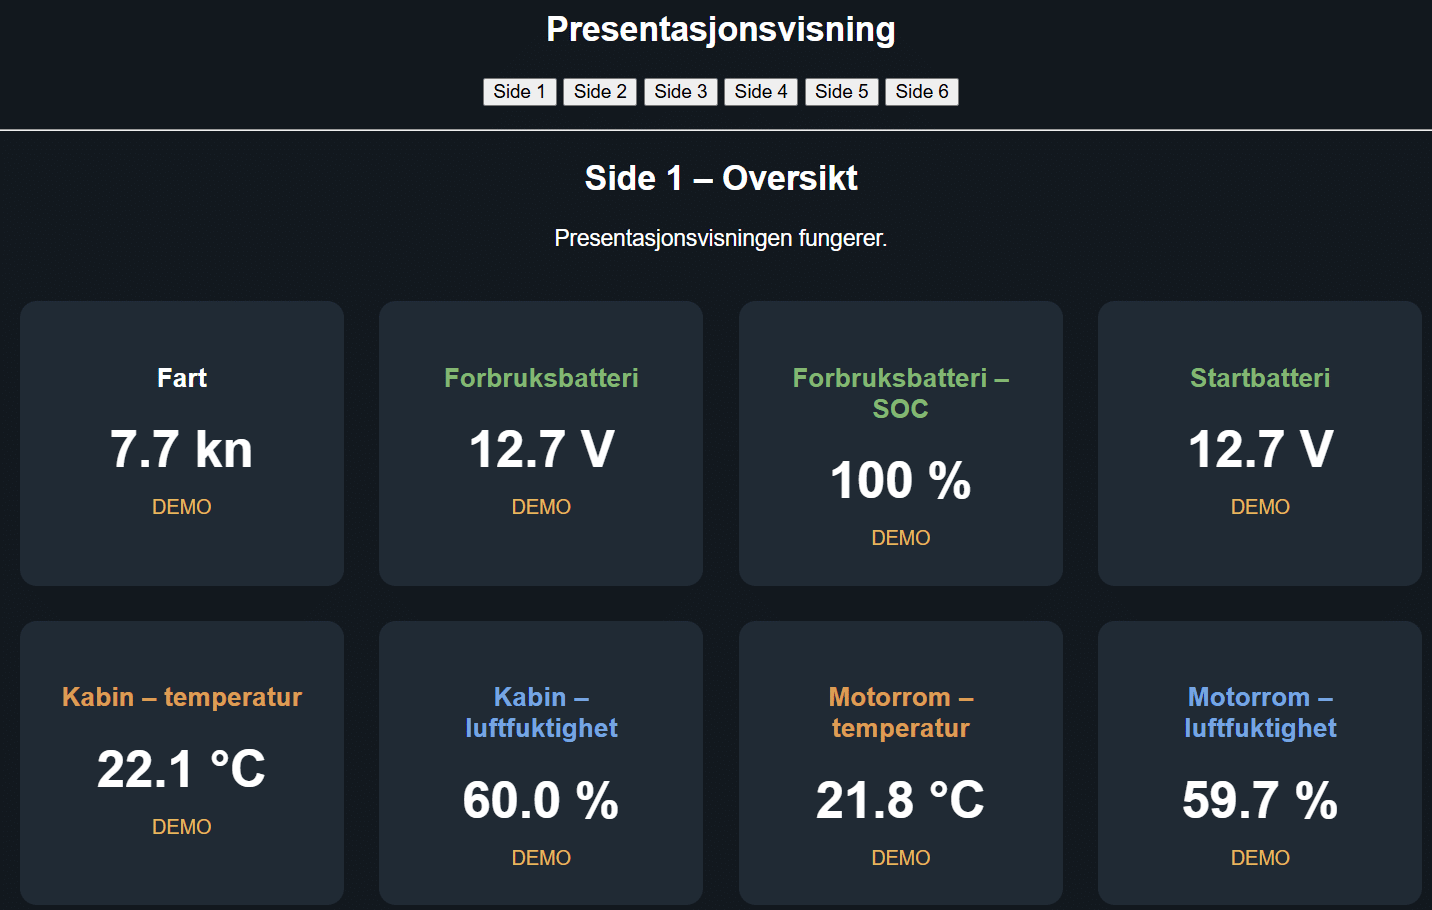
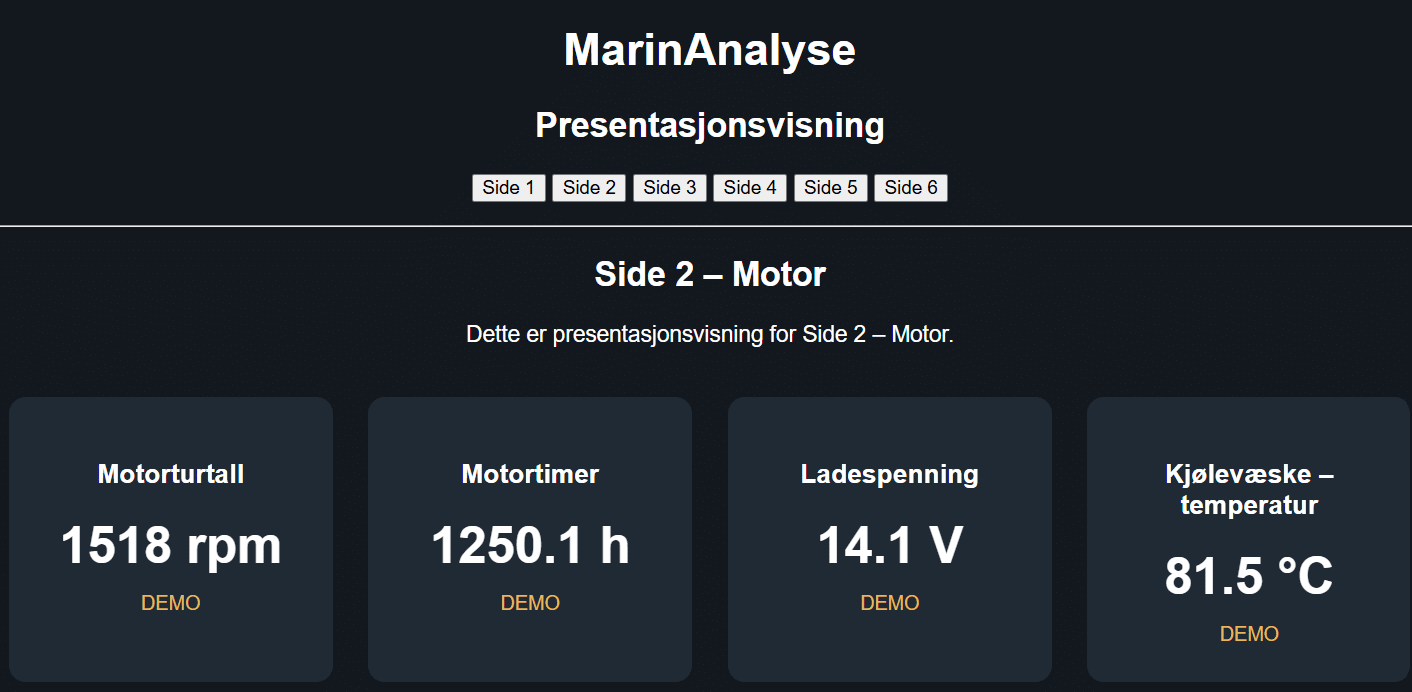
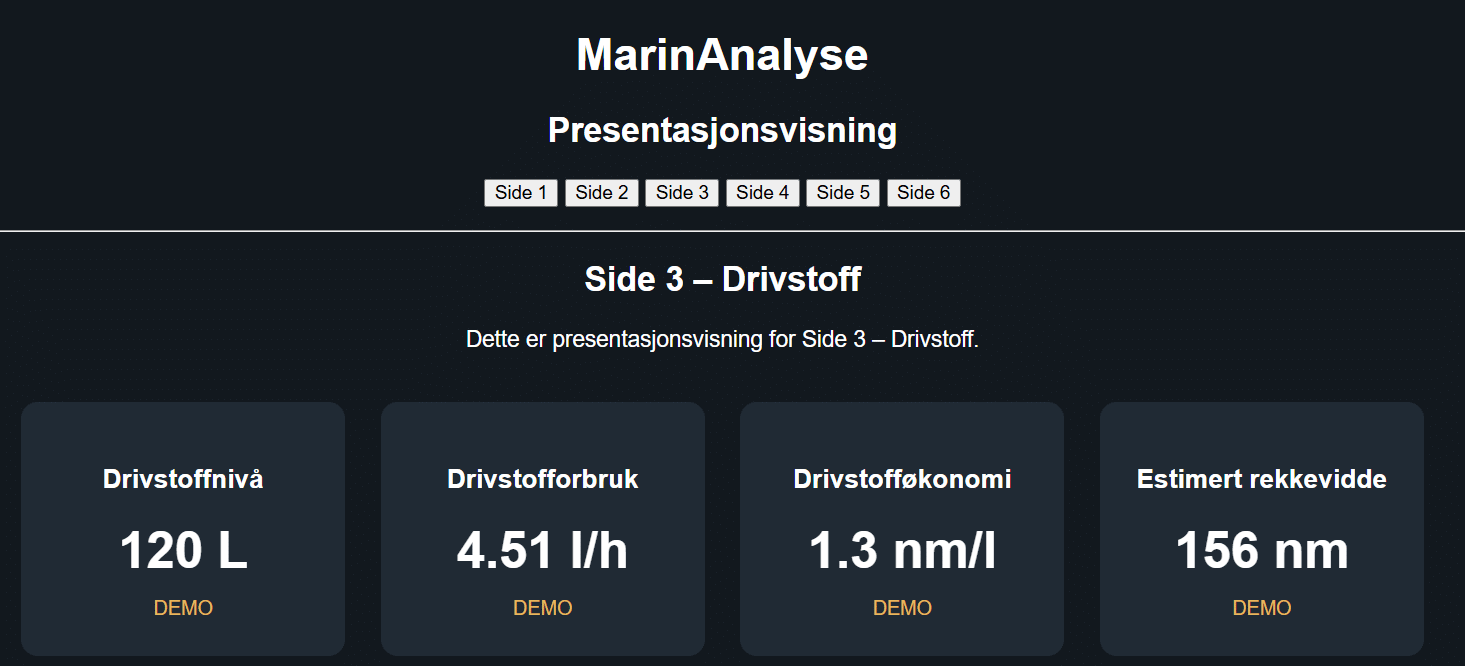
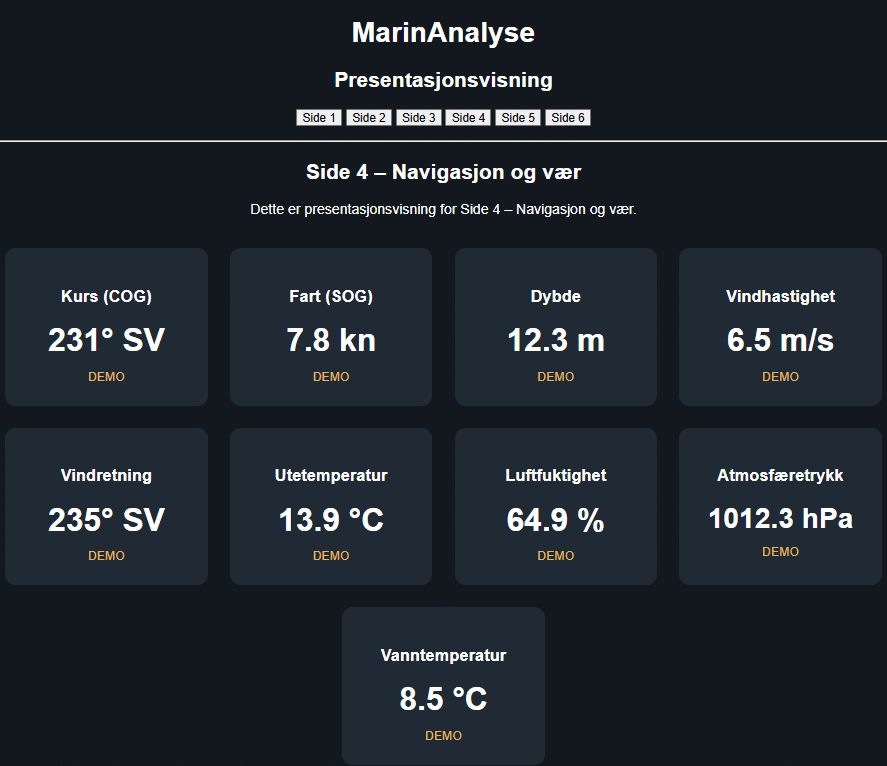
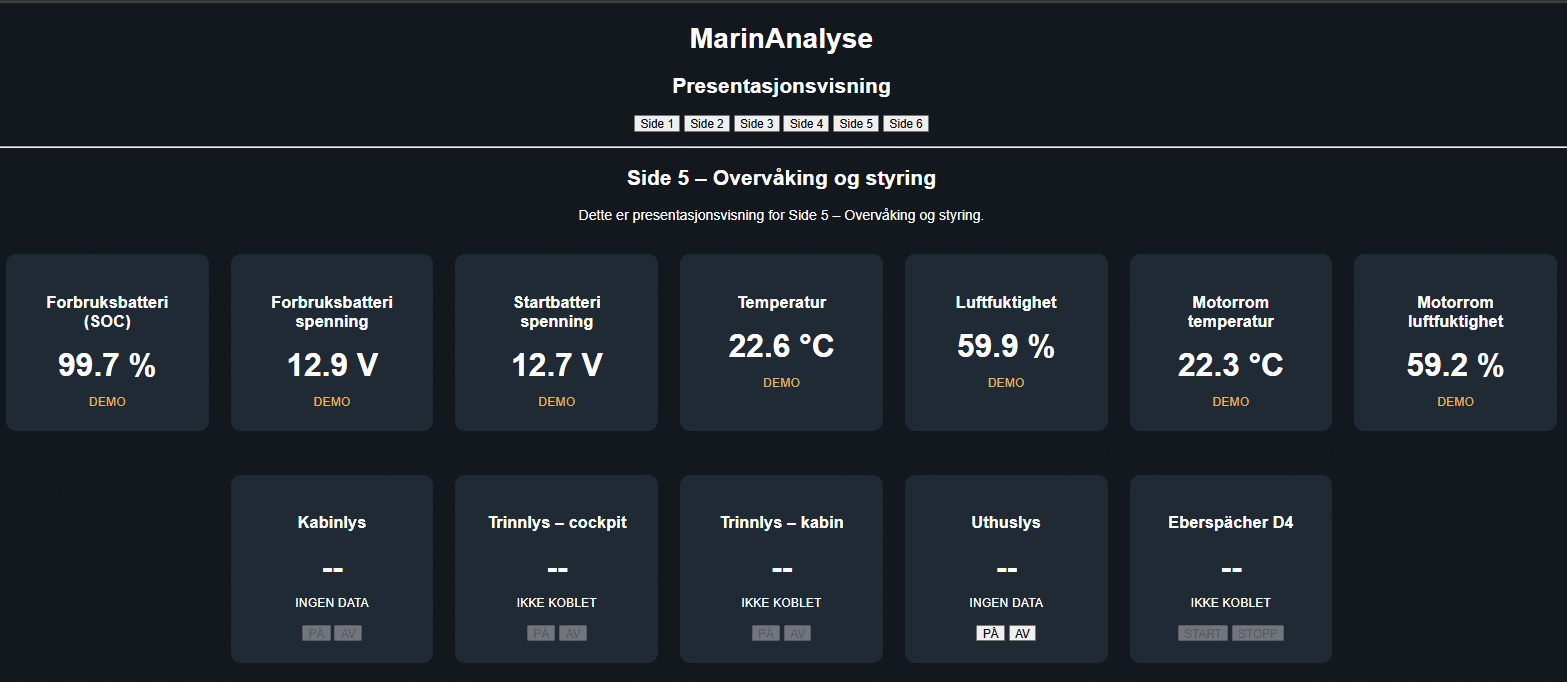
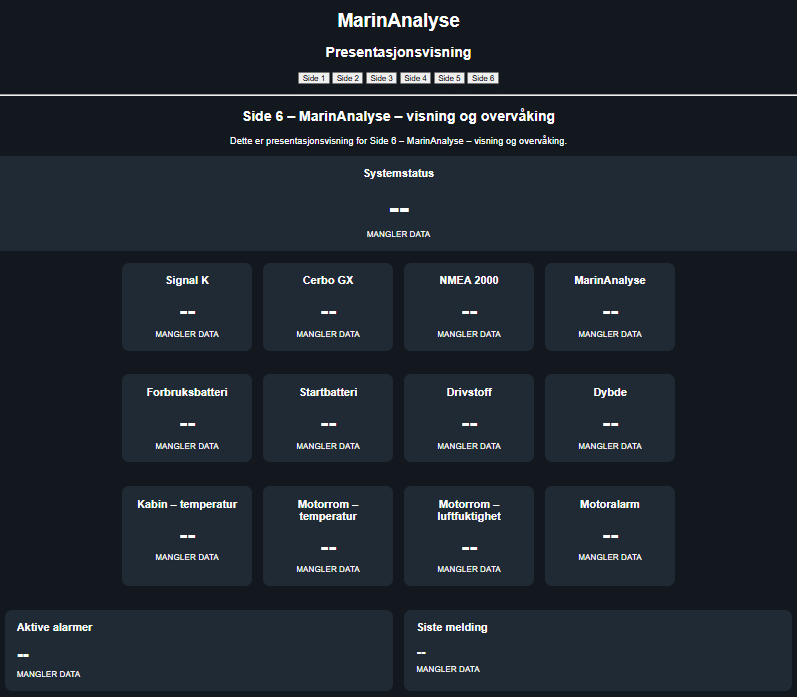
For de fleste av disse dataene vises teksten Live når båtens NMEA-2000 nett er koplet til Cerbo GX, og Demo når det er simulatorverdier som vises. Men for å vise Live, må programmets server kjøre på datamaskinen ellet på I-Pad’en. Derfor kan jeg ikke vise hele instrumentpanelet i Live her på hjemmesiden min, i alle fall ikke foreløpig.
Med dette programmet på datamaskinen kan jeg se og lese alle båtens data Live, jeg kan slå på og av trinnlys både inne og ute i cockpit, slå på og av cabinlys og lys i cockpit, slå på og av Ebersprächer D4, overvåke alle forbruksbatteriets verdier, starte og stoppe lader, starte, stoppe og regulere defrosterviftas turtall og etter hvert flere ting. For meg som har VVS-teknisk utdanning inkl. reguleringsteknikk og har undervist litt i faget, har drever med innregulering, automatisering og optimalisering av vannbårne anlegg, er dette prosjektet både spennende og lærerikt.
Victron Cerbo GX, Victron GX IO Extender og Waveshare Modbus POE ETH Relay 16CH
For å unnga å bruke mange forskjellige releer og mye løse elektriske koplinger, valgte jeg å bruke en enhet som kan styre hele 16 releer, en Waveshare Modbus POE ETH Relay 16CH. Og dessuten en Victron GX-IO Extender for mer krevende regulering, styrt av Victron Cerbo GX og Node RED.
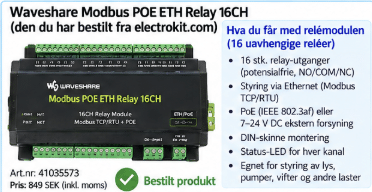
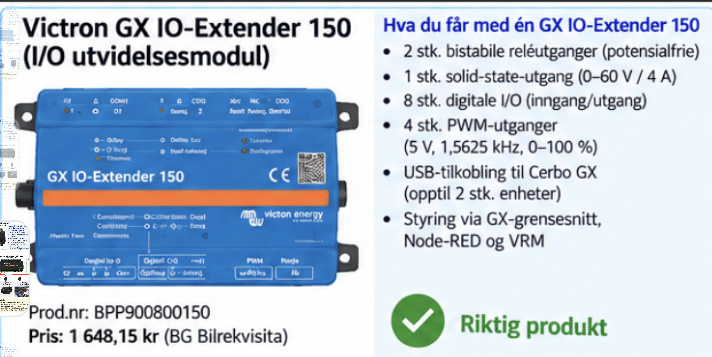
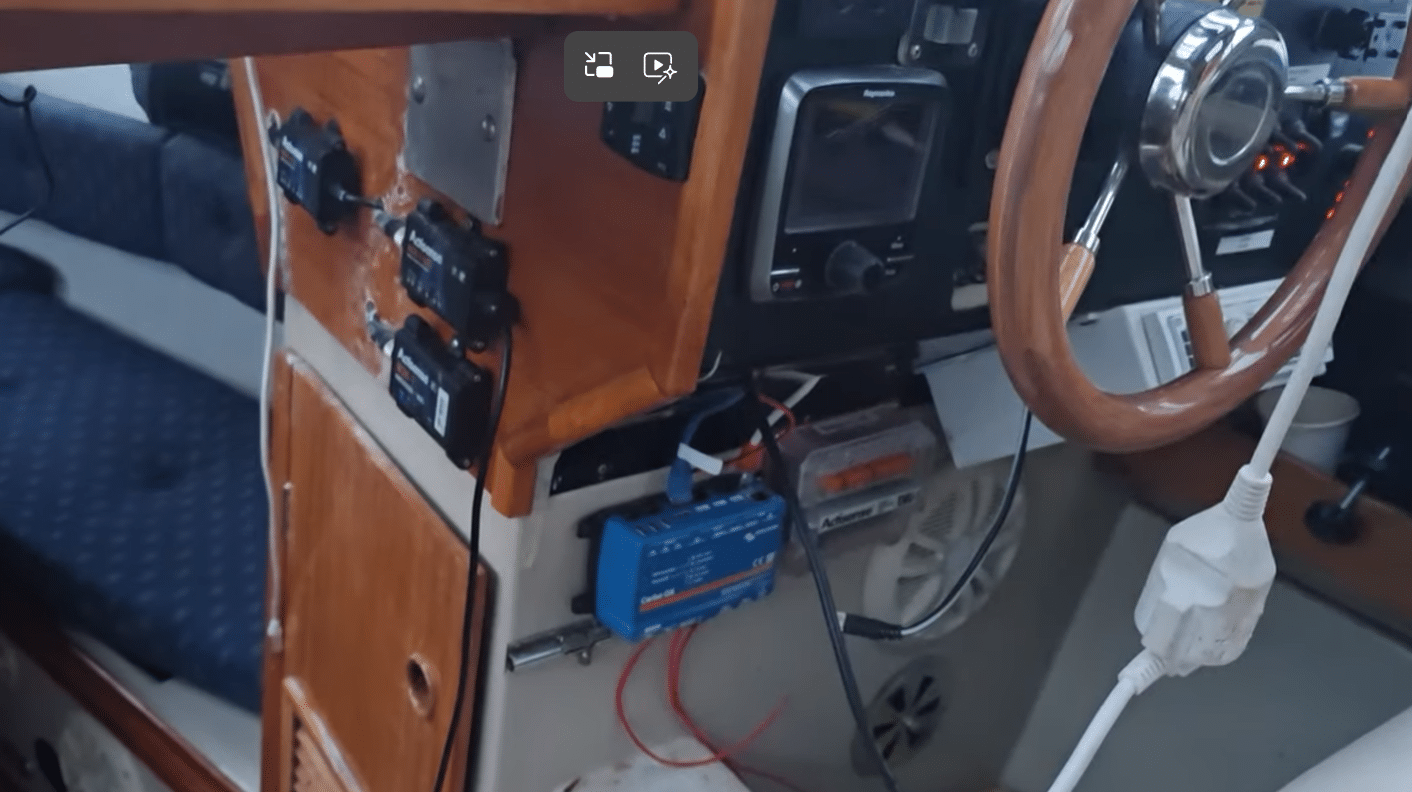
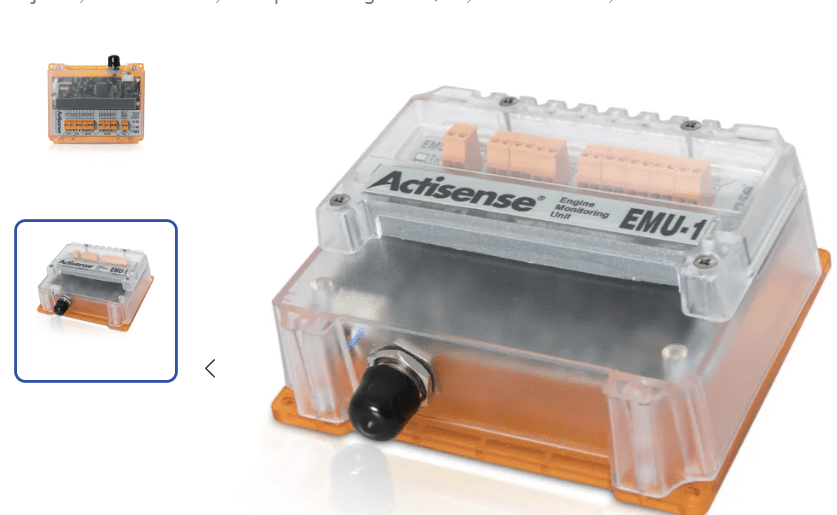
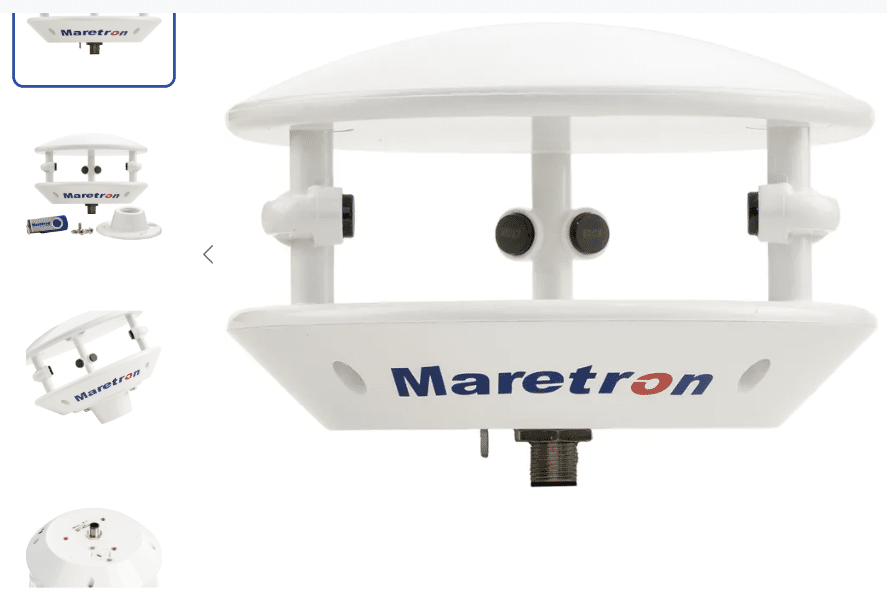
Stort sett alt av komponenter er installert ferdig i båten, bortsett fra de to sistnevnte enhetene. men de er kanskje de mest krevende. Men forresten, jeg glemte en viktig enhet for å digitalisere analoge motordata fra vår trofaste Yanmar 4JH2-DTE, en Actisense EMu-1. Den er faktisk montert i båten, men ikke ferdig installert og konfigurert. Og dessuten har jeg anskaffet meg en værstasjon, Maretron WSO 200. Den prøveinstallerte jeg allerede før ferien, og fikk også testet den på en frisk båttur med opptil 13 m/s. Alle dataene fra denne prøvetesten ble logget med Actisense W2K-1, analysert og kjørt i replay i Gustavs omfattende båtprogram, Marine Analysis.
Actisense EMU-1 motorovervåkning for NMEA 2000
Maretron WSO 200 – Ultrasonisk NMEA 2000 vindgiver som også måler temperatur, lufttrykk og luftfuktighet.
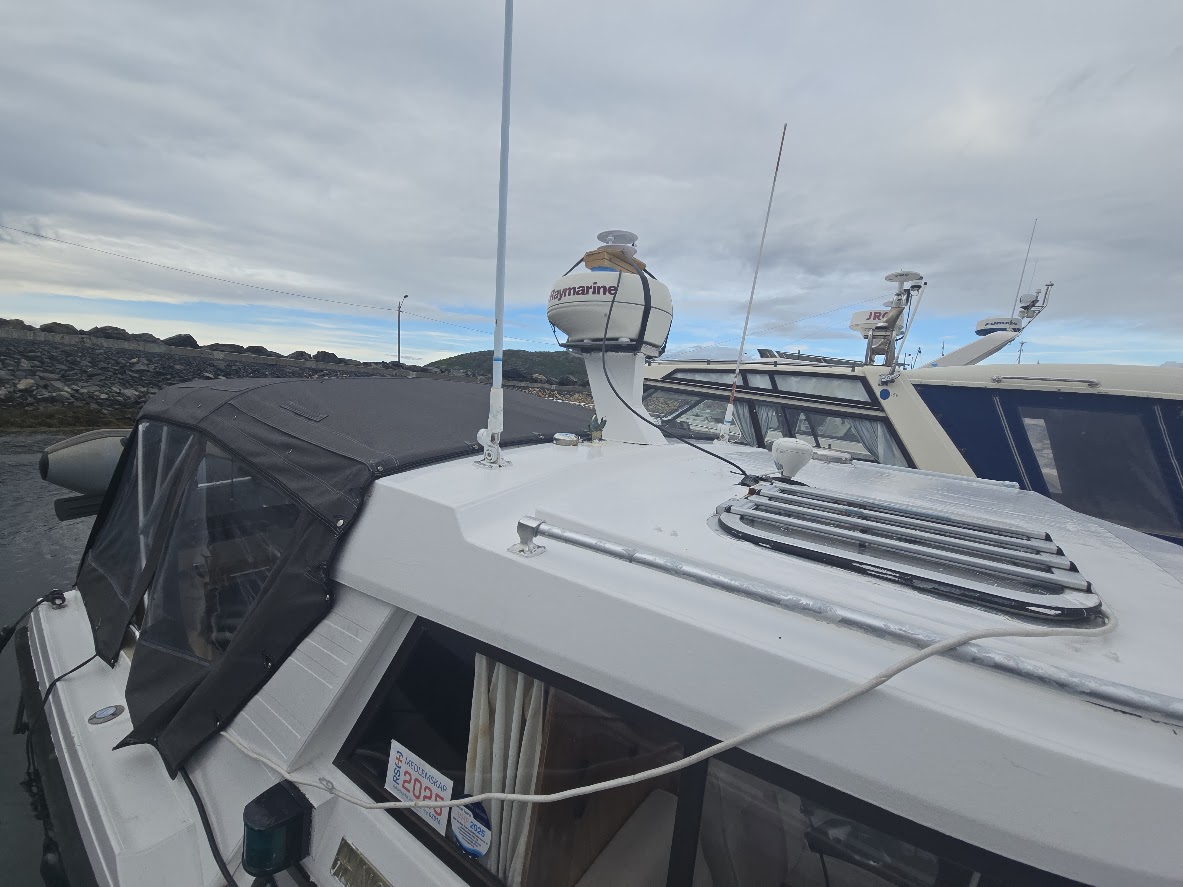
Som bildet ovenfor viser, er værstasjonen montert bare helt foreløpig, kun ment for testing, inntil jeg får tid til å sveise og montere et syrefast fest. Eller om jeg finner et rimelig og egnet feste, kjøper jeg det.
Montering av elektriske ledninger for å kunne styre og regulere alle enhetene
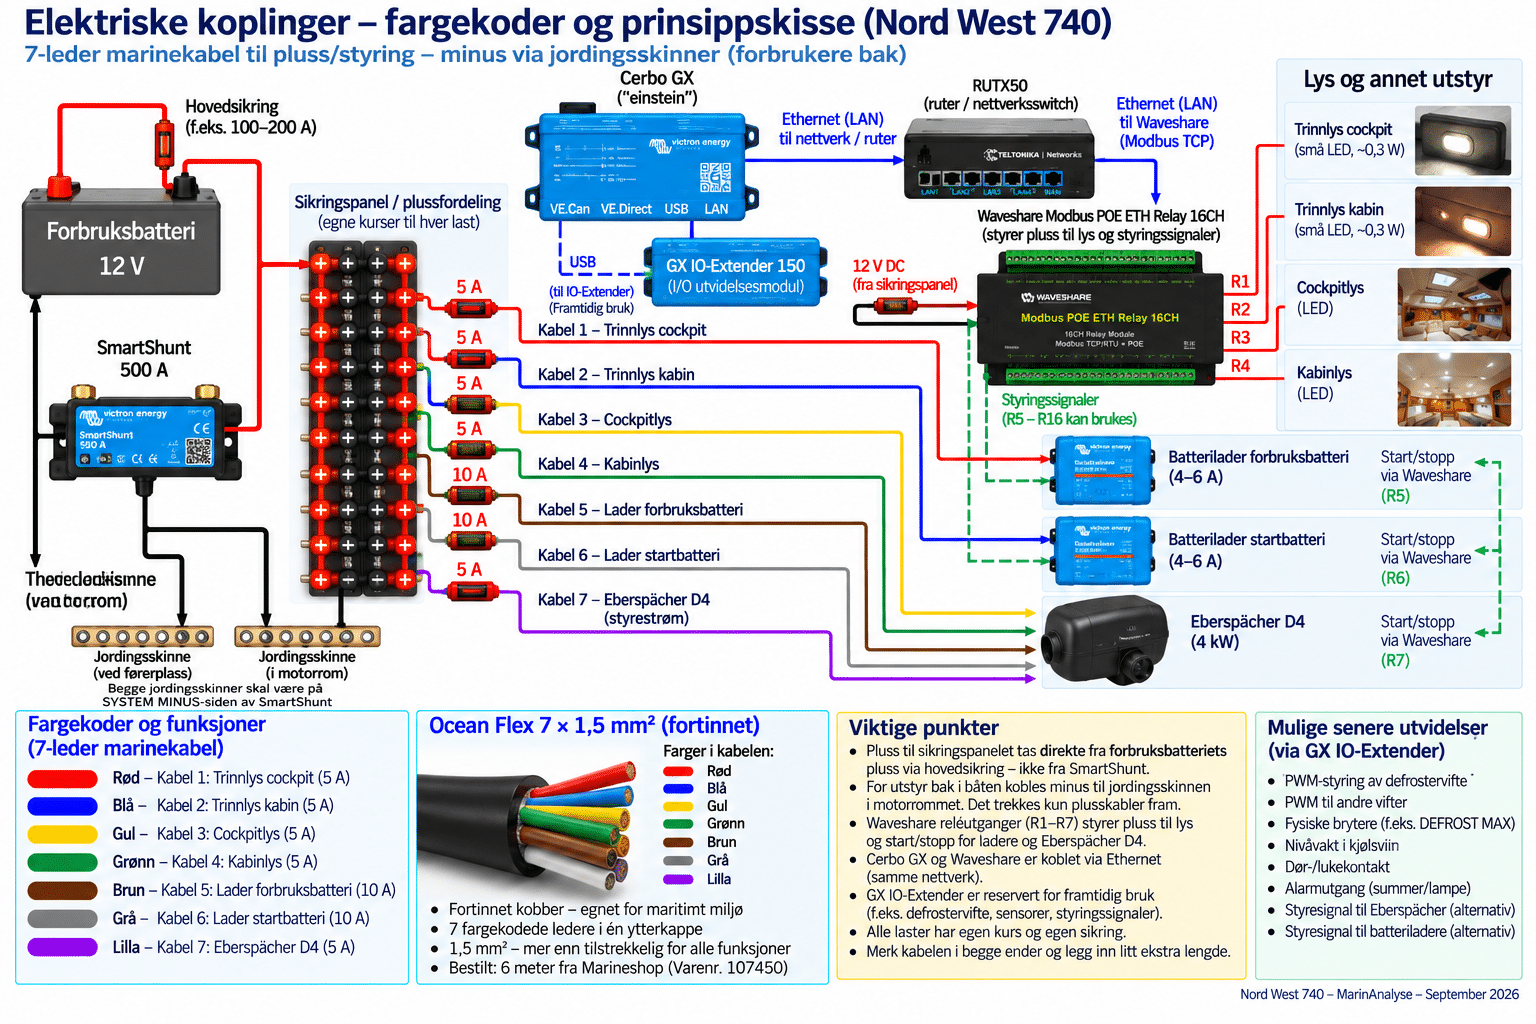
Elektriske koplinger
Fra forbruksbatteriets minuspol har jeg installert en 50 mm2 kobberkabel til BatteryMinus på SmartShunt 500. Fra den andre polen på SmartShunt, System Minus, har jeg lagt en 10 mm2 jordingskabel til en koplingsskinne framme ved førerposisjonen, og en tilsvarende jordingsskinne i motorrommet, i tillegg til de to som aallerede var der fra før. Alt utstyret som Victron Cerbo GX og SmartShunt skal kunne styre og måle forbruket på, må ha jordledningene koplet til disse jordingsskinnene. Dessuten må 12 V hentes fra forbruksbatteriet, ikke fra startbatteriet.
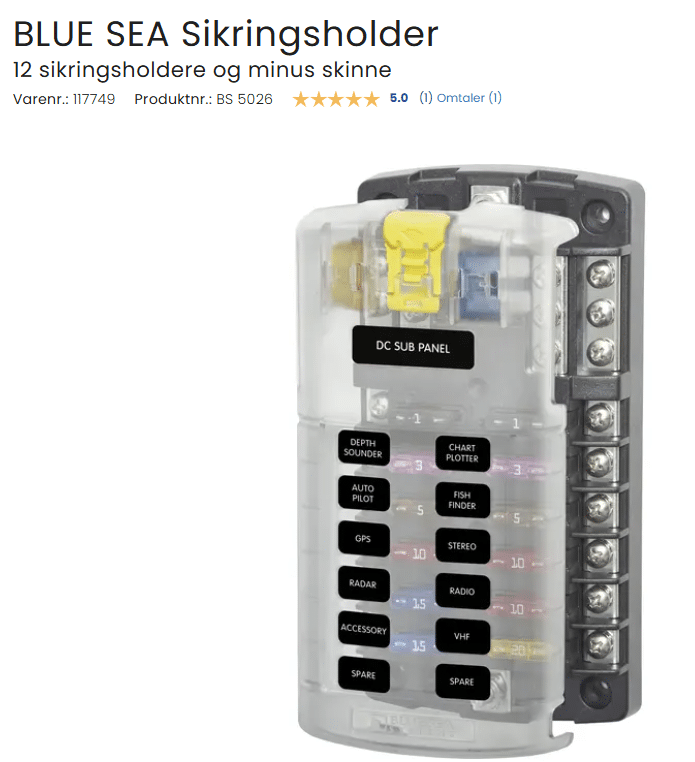
Plussledningene derimot skal koples til Waveshare eller til GX IO Extender via egne sikringer for hver kurs. 12 V styringsledninger skal dras til:
- Trinnlys cockpit
- Trinnlys kabin
- Cockpitlys
- Kabinlys
- Lader forbruksbatteri / styrekurs
- Lader startbatteri / styrekurs
- Eberspächer D4 / styrekurs
- Waveshare 16CH strømforsyning
- GX IO-Extender / evt. tilleggskurs
- – 12. Reserve
For å få god oversikt over hvilke enheter de ulike plussledningene skal dras til, valgte jeg å kjøpe en syvledet Ocean Flex fortinnet 1,5 mm kabel, beregnet for maritimt bruk. Dette vil gjøre installasjonsarbeidet både enklere og mer oversiktlig, slik oversikten over elektriske koplinger ovenfor viser.
… fortsetter